| Özellik | Değer |
|---|
| Marka | LDO Motors |
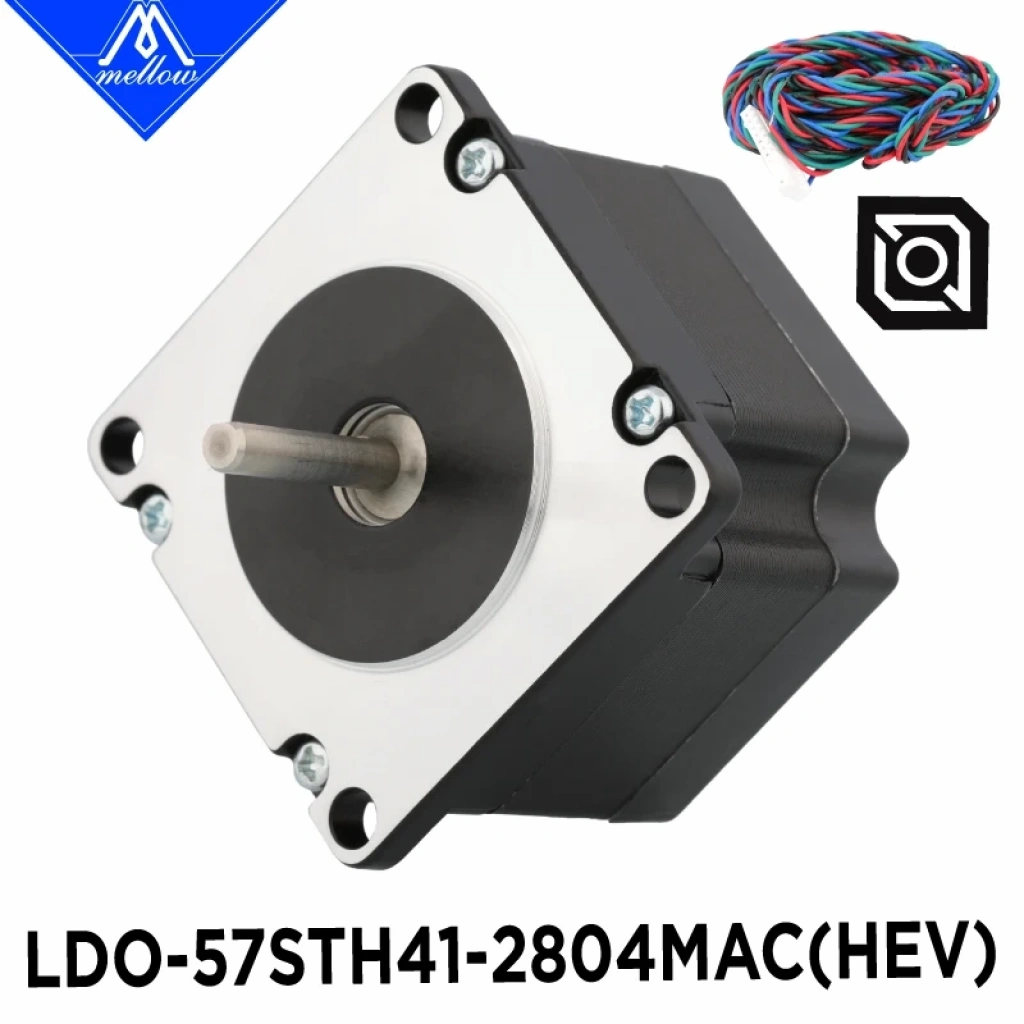
| Model / MPN | LDO-57STH41-2804MAC(HEV) |
| Motor tipi | 2 Faz Bipolar Hybrid Stepper |
| NEMA standardı | NEMA23 |
| Kullanım | HevORT X/Y, CoreXY |
| Adım açısı | 0,9° ± %5 |
| Tam adım | 400 step/devir |
| Faz akımı | 2,8 A DC |
| Faz gerilimi | 1,96 V DC |
| Faz direnci | 0,7 Ω ± %15 |
| Faz endüktansı | 1,4 mH ± %20 |
| Holding torque | 0,60 N·m / 60 N·cm |
| Holding torque | 6,0 kgf·cm |
| Detent torque | 25 mN·m |
| Rotor ataleti | 120 g·cm² |
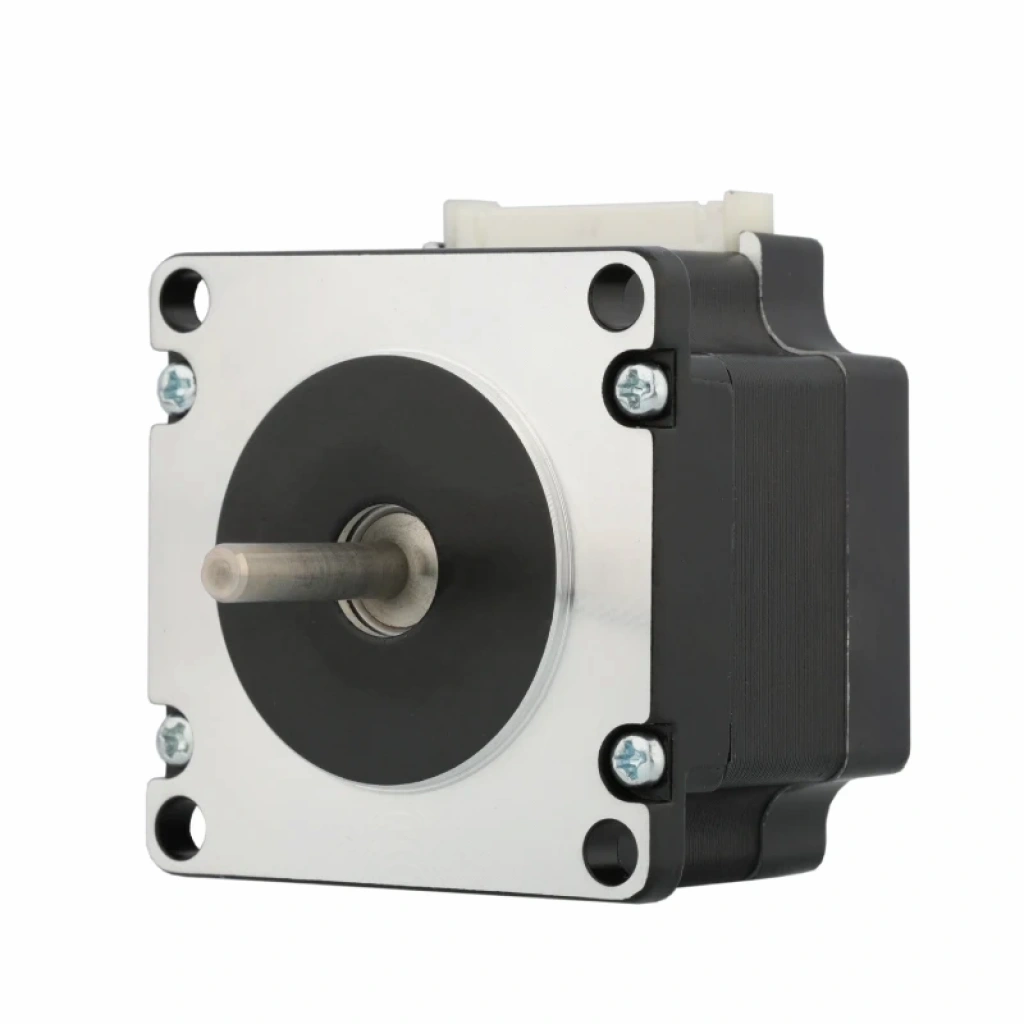
| Gövde | 56,4 × 56,4 mm |
| Gövde uzunluğu | ≤41 mm |
| Mil çapı | Ø5 mm |
| Çıkış mili | yaklaşık 24 mm |
| İzolasyon direnci | ≥100 MΩ @ 500 V DC |
| İzolasyon sınıfı | Class B / 130°C |
| Ağırlık | yaklaşık 420 g |
| Bağlantı | 4 telli bipolar |
LDO 57STH41-2804MAC(HEV), yüksek hızlı ve yüksek ivmelenmeli hareket sistemleri için geliştirilmiş performans odaklı bir NEMA23 step motordur. HEV varyantı özellikle HevORT CoreXY 3D yazıcıların X/Y hareket sistemi için tercih edilmektedir.
Motorun 0,9° adım açısı, standart 1,8° step motorların 200 tam adım/devir değerine karşılık 400 tam adım/devir doğal mekanik çözünürlük sağlar. Bu özellik hassas konumlandırma ve kontrollü XY hareketlerinin hedeflendiği yüksek performanslı 3D yazıcılarda avantaj sağlar.
2,8 A faz akımı ve 0,60 N·m tutma torku, yalnızca 41 mm uzunluğundaki NEMA23 gövdeyle güçlü bir performans sunar. Özellikle büyük ve ağır CoreXY gantry sistemlerinde NEMA17 sınıfı motorlardan daha güçlü bir hareket sistemi oluşturmak isteyen kullanıcılar için uygundur.
Motorun öne çıkan diğer özelliği 1,4 mH düşük faz endüktansıdır. Düşük endüktans, yüksek motor devirlerinde bobin akımının daha hızlı değişmesine yardımcı olur. Bu sayede yüksek hız, yüksek travel ve yüksek ivmelenme gerektiren uygulamalarda motor performansının korunmasına katkı sağlar.
LDO 57STH41-2804MAC(HEV); HevORT, özel CoreXY sistemleri, yüksek hızlı 3D yazıcılar, CNC, robotik ve endüstriyel hareket kontrolü uygulamalarında kullanılabilir.
TMC5160 ve 48V kullanımı
Bu motor özellikle TMC5160 sınıfı yüksek performanslı sürücülerle iyi eşleşir. Motorun nominal faz geriliminin 1,96 V olması, 1,96 V güç kaynağı kullanılacağı anlamına gelmez. Akım kontrollü step sürücülerle 24 V veya sürücü/anakart destekliyorsa daha yüksek motor besleme voltajları kullanılabilir.
Özellikle 48 V + TMC5160 kombinasyonu yüksek devir performansı hedeflenen CoreXY sistemlerinde avantaj sağlayabilir. Ancak 2,8 A motor değerini Klipper'da doğrudan run_current: 2.8 olarak girmek doğru değildir; RMS/peak farkı, sürücünün kapasitesi ve soğutması hesaba katılmalıdır.